II. Ensamblaje y Solución (Algoritmo Unificado) 🧩#
Una vez que tenemos la matriz de rigidez de cada elemento en ejes globales (\(\bar{\mathbf{k}}^{(e)}\)) para cada componente de la estructura (como la barra axial \(4 \times 4\) vista en la Sección I), el siguiente paso es combinarlas para formar la matriz del sistema completo (\(\mathbf{K}\)) y luego resolverlo.
1. Ensamblaje de la Matriz Global (\(\mathbf{K}\)) por Superposición Directa#
El corazón del Método de la Rigidez reside en el proceso de ensamblaje. Este método se basa en los principios de equilibrio nodal y compatibilidad de desplazamientos.
Principio: La Matriz de Rigidez Global \(\mathbf{K}\) del sistema completo se obtiene sumando las contribuciones de rigidez de cada matriz \(\bar{\mathbf{k}}^{(e)}\) individual en las posiciones correctas, según cómo los elementos se conectan en los nudos.
Grados de Libertad Globales (GDL): Antes de ensamblar, debemos numerar todos los posibles movimientos (desplazamientos \(u_x, u_y\) y rotaciones \(\theta_z\) si aplica) en cada nudo de la estructura. Este conjunto forma los GDL globales del sistema. Si hay \(N_{nudos}\) y cada nudo tiene \(g\) GDL (e.g., \(g=2\) para armaduras 2D), la matriz \(\mathbf{K}\) tendrá dimensiones \((N_{nudos} \times g) \times (N_{nudos} \times g)\). Por ejemplo, la estructura siguiente tiene 3 elementos y 3 nudos. Cada nudo tiene 2 GDL (Movimiento \(u_x, u_y\)), por lo que, la matriz \(\mathbf{K}\) tendrá dimensiones \((3 \times 2) \times (3 \times 2) = (6 \times 6)\).
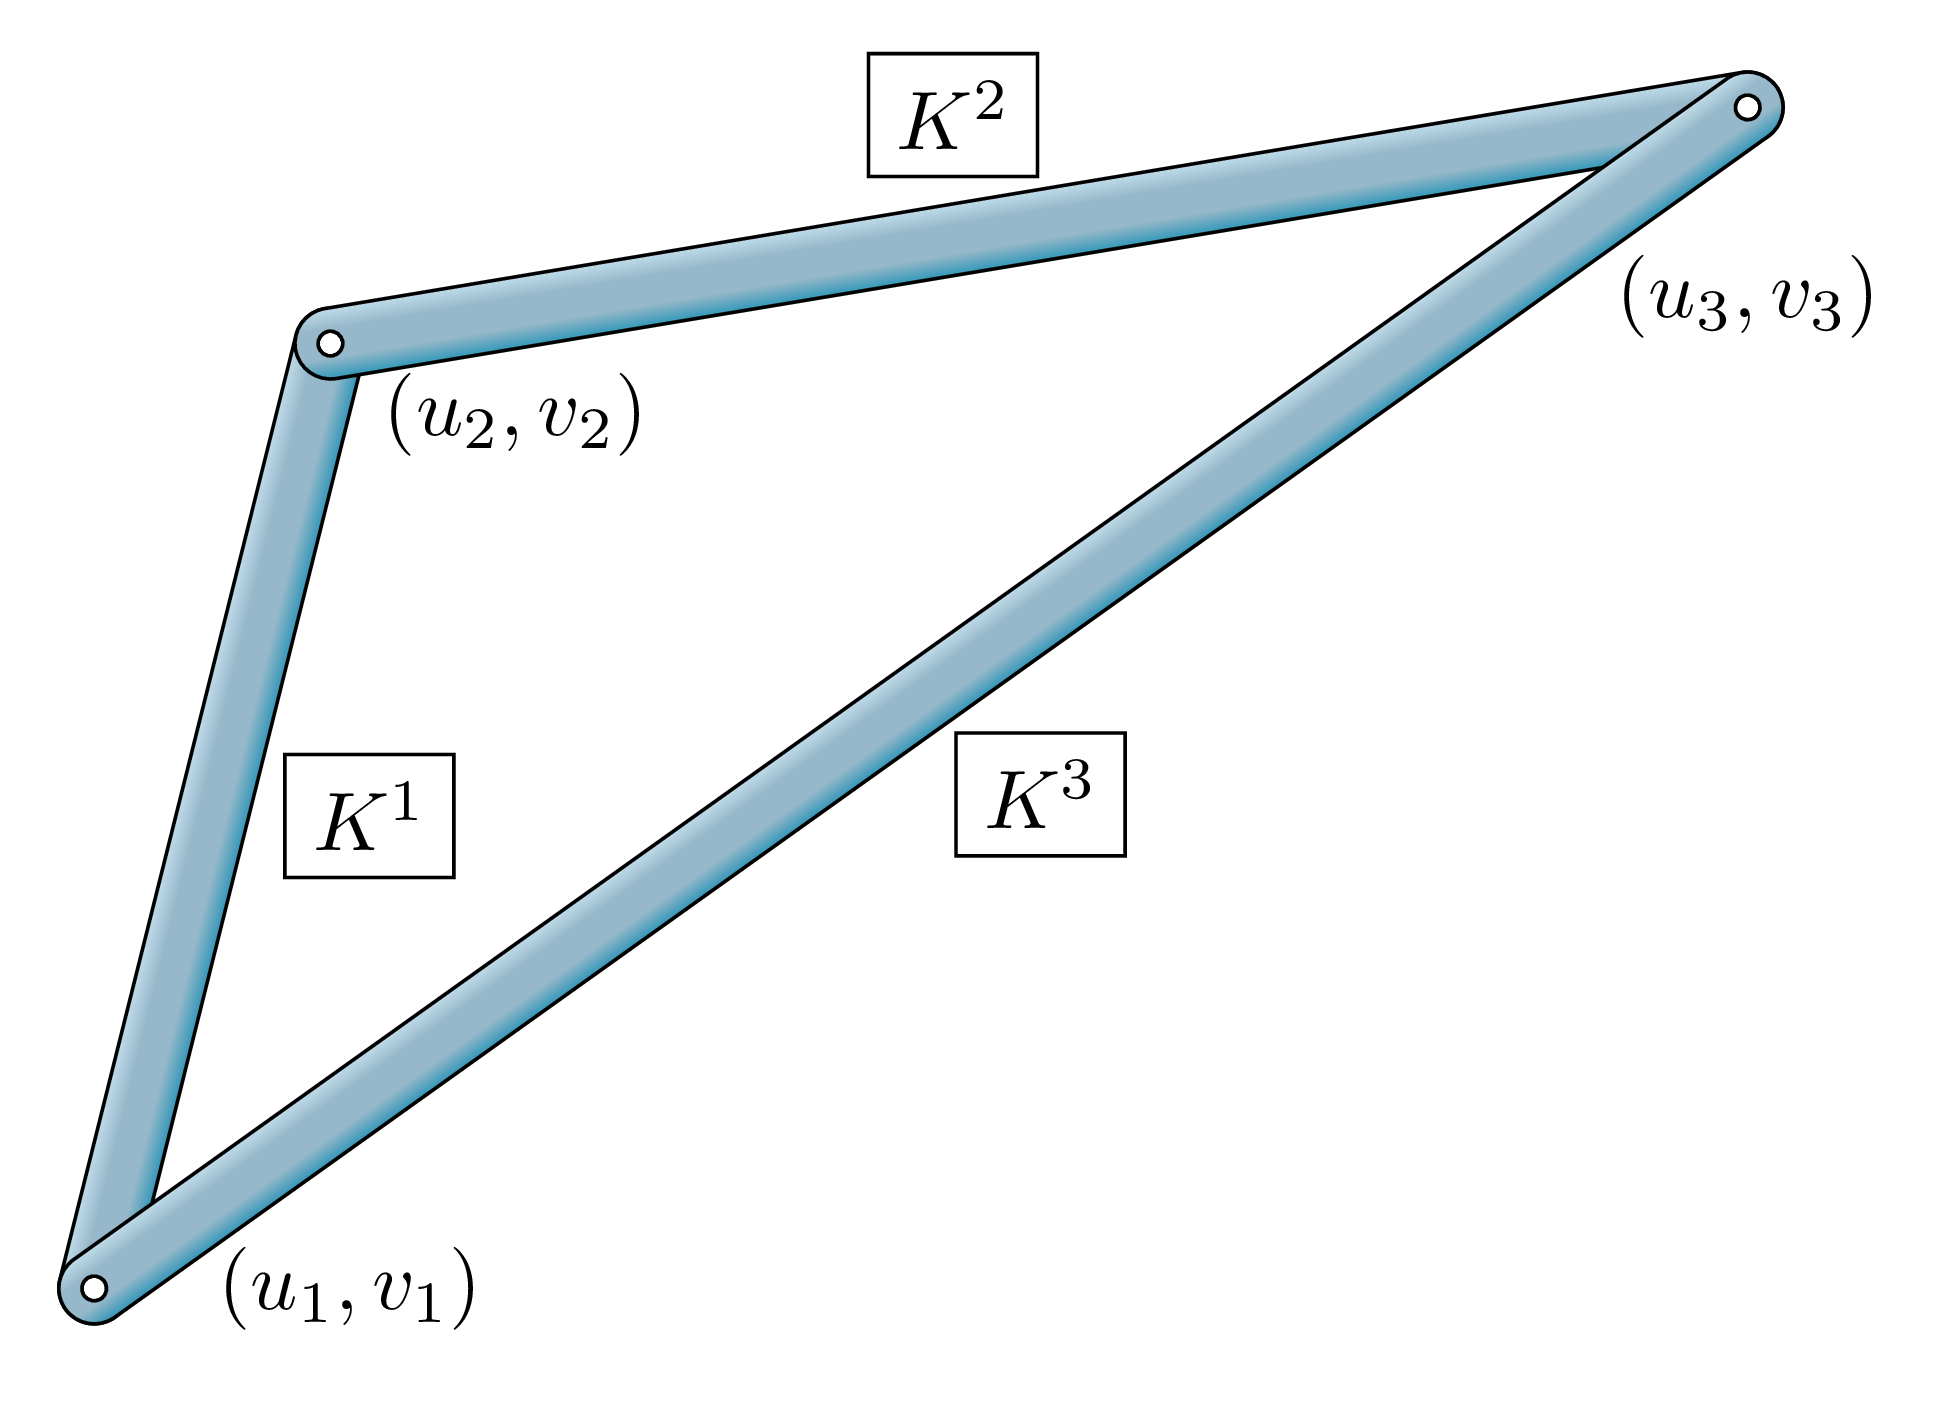
Convención de numeración: En el texto y en las figuras los GDL se numeran desde 1, como en la mayoría de los libros. En Python los índices parten en 0, por lo que el GDL \(n\) del texto corresponde al índice
n - 1del código:Nudo GDL (texto) Índices (código) 1 1 \((u_1)\), 2 \((v_1)\) 0, 1 2 3 \((u_2)\), 4 \((v_2)\) 2, 3 3 5 \((u_3)\), 6 \((v_3)\) 4, 5 En general, si cada nudo tiene \(g\) GDL, los índices del nudo \(i\) (numerado desde 1) en el código van desde
g*(i-1)hastag*(i-1) + g - 1.Mapeo y Suma (Superposición):
- Inicializar \(\mathbf{K}\): Crear una matriz global \(\mathbf{K}\) llena de ceros, con tamaño igual al número total de GDL globales.
- Iterar por Elementos: Para cada elemento de la estructura:
- Calcular su \(\bar{\mathbf{k}}^{(e)}\) (\(4 \times 4\) para barra axial 2D).
- Identificar los índices de GDL globales asociados a los nudos de ese elemento. Por ejemplo, si una barra conecta el Nudo 1 (GDL globales 1, 2) y el Nudo 2 (GDL globales 3, 4).
- Sumar: Añadir cada término \((i, j)\) de la \(\bar{\mathbf{k}}^{(e)}\) del elemento al término correspondiente \((I, J)\) de la matriz \(\mathbf{K}\) global, donde \(I\) y \(J\) son los índices globales mapeados desde los índices locales \(i\) y \(j\).
Ejemplo Conceptual: El proceso se puede desarrollar de la siguiente manera para la figura mostrada más arriba. En la figura, \(K^1, K^2, K^3\) identifican a los elementos 1, 2 y 3. Para cada elemento \(e\), \(\mathbf{K}^{(e)}\) es su matriz \(\bar{\mathbf{k}}^{(e)}\) expandida al tamaño de la estructura (con ceros en los GDL que no le corresponden), de modo que \(\mathbf{K} = \mathbf{K}^{(1)} + \mathbf{K}^{(2)} + \mathbf{K}^{(3)}\).
- Inicializar \(\mathbf{K}\): $$ \mathbf{K} = \begin{array}{cc}% & \begin{matrix} u_1\;\; & v_1\;\; & u_2\;\; & v_2\;\; & u_3\;\; & v_3\;\; \end{matrix} \\ \begin{matrix} F_{u_1} \\ F_{v_1} \\ F_{u_2} \\ F_{v_2} \\ F_{u_3} \\ F_{v_3} \end{matrix} & \begin{pmatrix} K_{11} & K_{12} & K_{13} & K_{14} & K_{15} & K_{16}\\ K_{21} & K_{22} & K_{23} & K_{24} & K_{25} & K_{26}\\ K_{31} & K_{32} & K_{33} & K_{34} & K_{35} & K_{36}\\ K_{41} & K_{42} & K_{43} & K_{44} & K_{45} & K_{46}\\ K_{51} & K_{52} & K_{53} & K_{54} & K_{55} & K_{56}\\ K_{61} & K_{62} & K_{63} & K_{64} & K_{65} & K_{66} \end{pmatrix} % \end{array} = \begin{pmatrix} 0 & 0 & 0 & 0 & 0 & 0\\ 0 & 0 & 0 & 0 & 0 & 0\\ 0 & 0 & 0 & 0 & 0 & 0\\ 0 & 0 & 0 & 0 & 0 & 0\\ 0 & 0 & 0 & 0 & 0 & 0\\ 0 & 0 & 0 & 0 & 0 & 0 \end{pmatrix}$$
2.1. Iterar por Elementos (elemento 1):
$$\bar{\mathbf{k}}^{(1)} = \begin{array}{cc}% & \begin{matrix} u_1\;\; & v_1\;\; & u_2\;\; & v_2\;\; \end{matrix} \\ \begin{matrix} F_{u_1} \\ F_{v_1} \\ F_{u_2} \\ F_{v_2} \end{matrix} & \begin{pmatrix} \bar{k}_{11}^{(1)} & \bar{k}_{12}^{(1)} & \bar{k}_{13}^{(1)} & \bar{k}_{14}^{(1)}\\ \bar{k}_{21}^{(1)} & \bar{k}_{22}^{(1)} & \bar{k}_{23}^{(1)} & \bar{k}_{24}^{(1)}\\ \bar{k}_{31}^{(1)} & \bar{k}_{32}^{(1)} & \bar{k}_{33}^{(1)} & \bar{k}_{34}^{(1)}\\ \bar{k}_{41}^{(1)} & \bar{k}_{42}^{(1)} & \bar{k}_{43}^{(1)} & \bar{k}_{44}^{(1)}\\ \end{pmatrix} % \end{array} \implies$$$$ \mathbf{K}^{(1)} = \begin{array}{cc}% & \begin{matrix} u_1\;\; & v_1\;\; & u_2\;\; & v_2\;\; & u_3\;\; & v_3\;\; \end{matrix} \\ \begin{matrix} F_{u_1} \\ F_{v_1} \\ F_{u_2} \\ F_{v_2} \\ F_{u_3} \\ F_{v_3} \end{matrix} & \begin{pmatrix} \bar{k}_{11}^{(1)} & \bar{k}_{12}^{(1)} & \bar{k}_{13}^{(1)} & \bar{k}_{14}^{(1)} & 0 & 0\\ \bar{k}_{21}^{(1)} & \bar{k}_{22}^{(1)} & \bar{k}_{23}^{(1)} & \bar{k}_{24}^{(1)} & 0 & 0\\ \bar{k}_{31}^{(1)} & \bar{k}_{32}^{(1)} & \bar{k}_{33}^{(1)} & \bar{k}_{34}^{(1)} & 0 & 0\\ \bar{k}_{41}^{(1)} & \bar{k}_{42}^{(1)} & \bar{k}_{43}^{(1)} & \bar{k}_{44}^{(1)} & 0 & 0\\ 0 & 0 & 0 & 0 & 0 & 0\\ 0 & 0 & 0 & 0 & 0 & 0 \end{pmatrix} % \end{array}$$Se le suma \(\mathbf{K}^{(1)}\) a la matriz \(\mathbf{K}\)
2.2. Iterar por Elementos (elemento 2):
$$\bar{\mathbf{k}}^{(2)} = \begin{array}{cc}% & \begin{matrix} u_2\;\; & v_2\;\; & u_3\;\; & v_3\;\; \end{matrix} \\ \begin{matrix} F_{u_2} \\ F_{v_2} \\ F_{u_3} \\ F_{v_3} \end{matrix} & \begin{pmatrix} \bar{k}_{11}^{(2)} & \bar{k}_{12}^{(2)} & \bar{k}_{13}^{(2)} & \bar{k}_{14}^{(2)}\\ \bar{k}_{21}^{(2)} & \bar{k}_{22}^{(2)} & \bar{k}_{23}^{(2)} & \bar{k}_{24}^{(2)}\\ \bar{k}_{31}^{(2)} & \bar{k}_{32}^{(2)} & \bar{k}_{33}^{(2)} & \bar{k}_{34}^{(2)}\\ \bar{k}_{41}^{(2)} & \bar{k}_{42}^{(2)} & \bar{k}_{43}^{(2)} & \bar{k}_{44}^{(2)}\\ \end{pmatrix} % \end{array} \implies$$$$ \mathbf{K}^{(2)} = \begin{array}{cc}% & \begin{matrix} u_1\;\; & v_1\;\; & u_2\;\; & v_2\;\; & u_3\;\; & v_3\;\; \end{matrix} \\ \begin{matrix} F_{u_1} \\ F_{v_1} \\ F_{u_2} \\ F_{v_2} \\ F_{u_3} \\ F_{v_3} \end{matrix} & \begin{pmatrix} 0 & 0 & 0 & 0 & 0 & 0\\ 0 & 0 & 0 & 0 & 0 & 0\\ 0 & 0 &\bar{k}_{11}^{(2)} & \bar{k}_{12}^{(2)} & \bar{k}_{13}^{(2)} & \bar{k}_{14}^{(2)} \\ 0 & 0 &\bar{k}_{21}^{(2)} & \bar{k}_{22}^{(2)} & \bar{k}_{23}^{(2)} & \bar{k}_{24}^{(2)} \\ 0 & 0 &\bar{k}_{31}^{(2)} & \bar{k}_{32}^{(2)} & \bar{k}_{33}^{(2)} & \bar{k}_{34}^{(2)} \\ 0 & 0 &\bar{k}_{41}^{(2)} & \bar{k}_{42}^{(2)} & \bar{k}_{43}^{(2)} & \bar{k}_{44}^{(2)} \\ \end{pmatrix} % \end{array}$$Se le suma \(\mathbf{K}^{(2)}\) a la matriz \(\mathbf{K}\)
2.3. Iterar por Elementos (elemento 3):
$$\bar{\mathbf{k}}^{(3)} = \begin{array}{cc}% & \begin{matrix} u_1\;\; & v_1\;\; & u_3\;\; & v_3\;\; \end{matrix} \\ \begin{matrix} F_{u_1} \\ F_{v_1} \\ F_{u_3} \\ F_{v_3} \end{matrix} & \begin{pmatrix} \bar{k}_{11}^{(3)} & \bar{k}_{12}^{(3)} & \bar{k}_{13}^{(3)} & \bar{k}_{14}^{(3)}\\ \bar{k}_{21}^{(3)} & \bar{k}_{22}^{(3)} & \bar{k}_{23}^{(3)} & \bar{k}_{24}^{(3)}\\ \bar{k}_{31}^{(3)} & \bar{k}_{32}^{(3)} & \bar{k}_{33}^{(3)} & \bar{k}_{34}^{(3)}\\ \bar{k}_{41}^{(3)} & \bar{k}_{42}^{(3)} & \bar{k}_{43}^{(3)} & \bar{k}_{44}^{(3)}\\ \end{pmatrix} % \end{array} \implies$$$$ \mathbf{K}^{(3)} = \begin{array}{cc}% & \begin{matrix} u_1\;\; & v_1\;\; & u_2\;\; & v_2\;\; & u_3\;\; & v_3\;\; \end{matrix} \\ \begin{matrix} F_{u_1} \\ F_{v_1} \\ F_{u_2} \\ F_{v_2} \\ F_{u_3} \\ F_{v_3} \end{matrix} & \begin{pmatrix} \bar{k}_{11}^{(3)} & \bar{k}_{12}^{(3)} & 0 & 0 & \bar{k}_{13}^{(3)} & \bar{k}_{14}^{(3)} \\ \bar{k}_{21}^{(3)} & \bar{k}_{22}^{(3)} & 0 & 0 & \bar{k}_{23}^{(3)} & \bar{k}_{24}^{(3)} \\ 0 & 0 & 0 & 0 & 0 & 0\\ 0 & 0 & 0 & 0 & 0 & 0\\ \bar{k}_{31}^{(3)} & \bar{k}_{32}^{(3)} & 0 & 0 & \bar{k}_{33}^{(3)} & \bar{k}_{34}^{(3)} \\ \bar{k}_{41}^{(3)} & \bar{k}_{42}^{(3)} & 0 & 0 & \bar{k}_{43}^{(3)} & \bar{k}_{44}^{(3)} \\ \end{pmatrix} % \end{array}$$Se le suma \(\mathbf{K}^{(3)}\) a la matriz \(\mathbf{K}\)
2. Aplicación de Condiciones de Borde (Restricciones) 🚫#
La matriz \(\mathbf{K}\) ensamblada representa la estructura antes de aplicar los soportes (apoyos). Para obtener una solución única y físicamente realista, debemos incorporar las condiciones de borde, que son los GDL con desplazamientos conocidos (generalmente cero en los apoyos).
Modelado de Apoyos:
- Apoyo Fijo (Pinned): \(u_x = 0, u_y = 0\).
- Apoyo Móvil (Roller): Restringe el desplazamiento perpendicular a la superficie de rodadura (e.g., \(u_y = 0\)).
- Empotramiento (Fixed): \(u_x = 0, u_y = 0, \theta_z = 0\) (para vigas/marcos).
Partición del Sistema: El sistema global \(\mathbf{K} \mathbf{u} = \mathbf{f}\) se puede particionar conceptualmente separando los GDL libres (desplazamientos incógnitos \(\mathbf{u}_L\)) de los GDL restringidos (desplazamientos conocidos \(\mathbf{u}_R\), usualmente \(\mathbf{0}\)).
$$ \begin{pmatrix} \mathbf{K}_{LL} & \mathbf{K}_{LR} \\ \mathbf{K}_{RL} & \mathbf{K}_{RR} \end{pmatrix} \begin{pmatrix} \mathbf{u}_L \\ \mathbf{u}_R \end{pmatrix} = \begin{pmatrix} \mathbf{f}_L \\ \mathbf{f}_R \end{pmatrix} $$Donde:
- \(\mathbf{u}_L\): Desplazamientos incógnitos (libres).
- \(\mathbf{u}_R\): Desplazamientos conocidos (restringidos).
- \(\mathbf{f}_L\): Fuerzas aplicadas en los GDL libres.
- \(\mathbf{f}_R\): Fuerzas en los GDL restringidos, que incluyen las reacciones desconocidas.
Reducción de la Matriz: Para encontrar los desplazamientos incógnitos (\(\mathbf{u}_L\)), solo necesitamos la primera fila de ecuaciones de la matriz particionada:
$$\mathbf{K}_{LL} \mathbf{u}_L + \mathbf{K}_{LR} \mathbf{u}_R = \mathbf{f}_L$$Como \(\mathbf{u}_R\) es conocido (usualmente \(\mathbf{u}_R = \mathbf{0}\)), el sistema se reduce a:
$$\mathbf{K}_{LL} \mathbf{u}_L = \mathbf{f}_L - \mathbf{K}_{LR} \mathbf{u}_R$$Si \(\mathbf{u}_R = \mathbf{0}\), simplemente resolvemos:
$$\mathbf{K}_{LL} \mathbf{u}_L = \mathbf{f}_L$$Llamamos a \(\mathbf{K}_{LL}\) la matriz de rigidez reducida. La eliminación de filas y columnas correspondientes a los GDL restringidos es la implementación práctica de esta reducción.
3. Solución Numérica 💡#
Una vez obtenido el sistema reducido \(\mathbf{K}_{LL} \mathbf{u}_L = \mathbf{f}_L\), este es un sistema de ecuaciones lineales estándar de la forma \(A x = b\).
Herramienta de Solución: La forma más eficiente y numéricamente estable de resolver este sistema es utilizando la función
numpy.linalg.solve:import numpy as np # K_LL: Matriz de rigidez reducida (Numpy array) # f_L: Vector de fuerzas en los GDL libres (Numpy array) u_L = np.linalg.solve(K_LL, f_L)Evitar la Inversa: Aunque matemáticamente \(\mathbf{u}_L = \mathbf{K}_{LL}^{-1} \mathbf{f}_L\), calcular explícitamente la inversa (\(\mathbf{K}_{LL}^{-1}\)) es computacionalmente más costoso y menos estable numéricamente que usar métodos directos como la descomposición LU (implementada en
solve). Por lo tanto,np.linalg.solvees la opción preferida.Aprovechar la estructura de \(\mathbf{K}_{LL}\): Si los apoyos impiden todo movimiento de cuerpo rígido, \(\mathbf{K}_{LL}\) es simétrica y definida positiva. SciPy puede aprovecharlo usando la descomposición de Cholesky, que requiere cerca de la mitad de operaciones que LU:
from scipy.linalg import solve
u_L = solve(K_LL, f_L, assume_a="pos")
Si la estructura es inestable (un mecanismo, por ejemplo por faltar un apoyo), \(\mathbf{K}_{LL}\) deja de ser definida positiva y esta llamada suele arrojar un error
LinAlgError: es una forma útil de detectar apoyos mal definidos. En cambio,np.linalg.solvepuede no avisar y devolver desplazamientos absurdos (por ejemplo, del orden de \(10^{12}\) m), por lo que conviene revisar tambiénnp.linalg.cond(K_LL).
4. Ejercicio Demostrativo: Armadura Simple de 2 Barras 💻#
Analicemos una armadura simple de 2 barras conectadas en un nudo y apoyadas en los otros extremos.
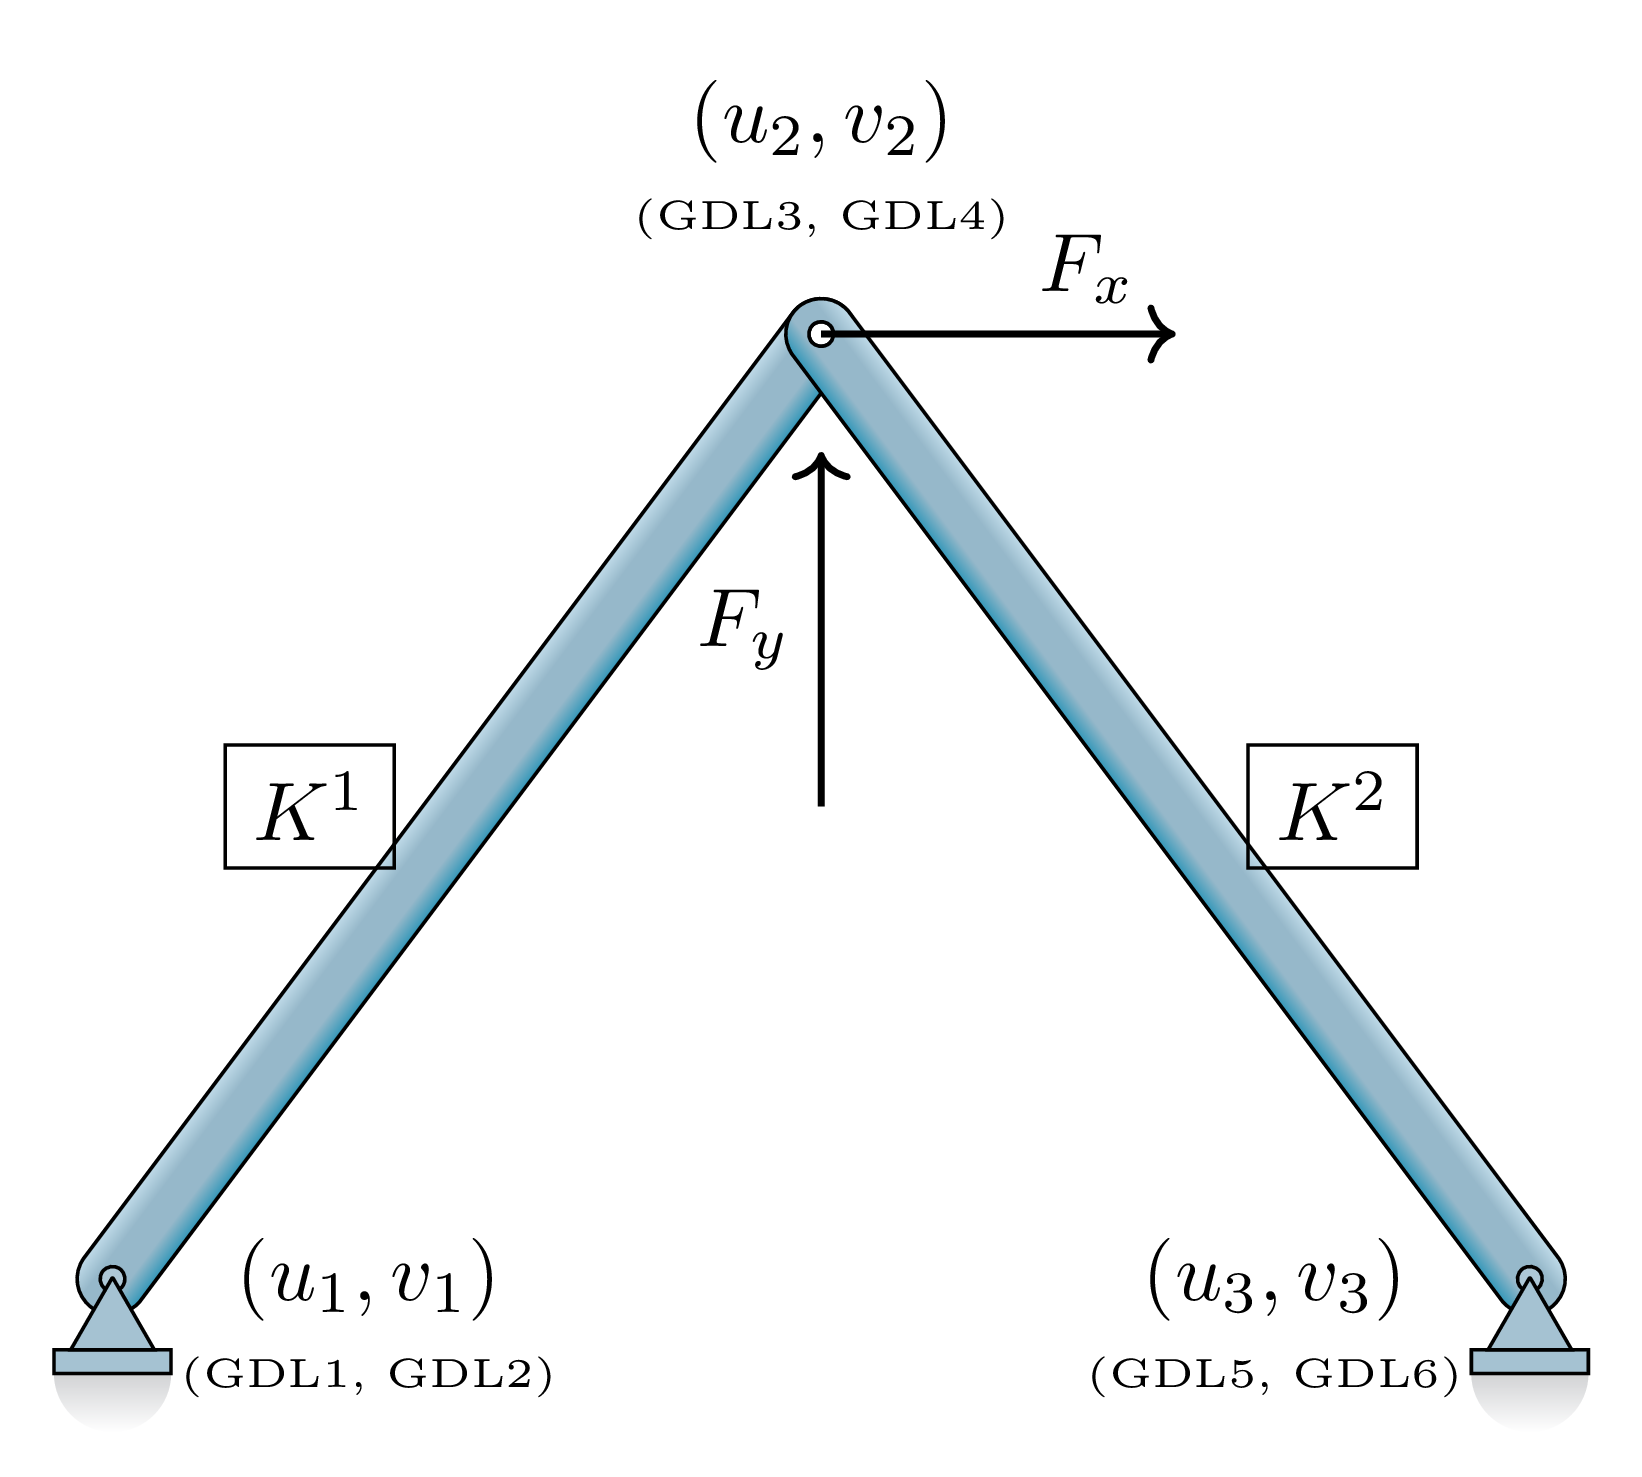
Las flechas de la figura indican el sentido positivo de las cargas. En el código se usa \(F_y = -10\,000\) N, es decir, la carga vertical actúa hacia abajo.
Datos:
- Nudo 1: \((0, 0)\), Apoyo Fijo (\(U_{1x}=0, U_{1y}=0\)). GDL 1, 2.
- Nudo 2: \((L, H)\), Libre. Carga \((F_x, F_y)\). GDL 3, 4.
- Nudo 3: \((2L, 0)\), Apoyo Fijo (\(U_{3x}=0, U_{3y}=0\)). GDL 5, 6.
- Barra 1 (1-2): Longitud \(L_1\), Ángulo \(\theta_1\).
- Barra 2 (3-2): Longitud \(L_2\), Ángulo \(\theta_2\).
- Propiedades: Mismo \(A, E\) para ambas barras.
Pasos:
- Calcular \(\bar{\mathbf{k}}^{(1)}\) para Barra 1 (GDL involucrados: 1, 2, 3, 4).
- Calcular \(\bar{\mathbf{k}}^{(2)}\) para Barra 2 (GDL involucrados: 5, 6, 3, 4).
- Ensamblar \(\mathbf{K}\) global (6x6): Sumar las contribuciones en las posiciones correspondientes. Notar que los GDL 3 y 4 reciben aportes de ambas barras.
- Definir \(\mathbf{f}\) global (6x1): Solo \(f_3=F_x, f_4=F_y\) son no nulos.
- Aplicar Condiciones de Borde: GDL restringidos son 1, 2, 5, 6 (\(\mathbf{u}_R = \mathbf{0}\)). GDL libres son 3, 4 (\(\mathbf{u}_L = [U_{2x}, U_{2y}]^T\)).
- Reducir el sistema: Extraer \(\mathbf{K}_{LL}\) (\(2 \times 2\), correspondiente a GDL 3 y 4) y \(\mathbf{f}_L\) (\(2 \times 1\), correspondiente a GDL 3 y 4). $$\mathbf{K}_{LL} = \begin{pmatrix} K_{33} & K_{34} \\ K_{43} & K_{44} \end{pmatrix}$$ $$\mathbf{f}_L = \begin{pmatrix} F_x \\ F_y \end{pmatrix}$$
- Resolver: Calcular \(\mathbf{u}_L\) a partir de \(\mathbf{K}_{LL} \mathbf{u}_L = \mathbf{f}_L\) usando
np.linalg.solve.
import numpy as np

def calcular_k_elem(A, E, L, theta_grados):
    # (Función de la Sección I: matriz 4x4 del elemento en ejes globales)
    AE_L = (A * E) / L
    angulo_rad = np.radians(theta_grados)
    c = np.cos(angulo_rad)
    s = np.sin(angulo_rad)
    c2 = c**2
    s2 = s**2
    cs = c * s
    k_e = AE_L * np.array([
        [ c2,  cs, -c2, -cs],
        [ cs,  s2, -cs, -s2],
        [-c2, -cs,  c2,  cs],
        [-cs, -s2,  cs,  s2]
    ])
    return k_e

# --- Datos del Problema ---
L = 4.0 # m
H = 3.0 # m
A = 0.001 # m^2
E = 210e9 # Pa (Acero)
Fx = 5000 # N
Fy = -10000 # N

# Geometría y Propiedades de Elementos
# Barra 1 (Nudo 1 a Nudo 2)
L1 = np.sqrt(L**2 + H**2)
theta1_rad = np.arctan2(H, L)
theta1_deg = np.degrees(theta1_rad)
gdl_1 = [0, 1, 2, 3] # Índices en el código de los GDL 1, 2, 3, 4

# Barra 2 (Nudo 3 a Nudo 2)
L2 = np.sqrt(L**2 + H**2)
theta2_rad = np.arctan2(H, -L) # Angulo desde Nudo 3 a Nudo 2
theta2_deg = np.degrees(theta2_rad)
gdl_2 = [4, 5, 2, 3] # Índices en el código de los GDL 5, 6, 3, 4

# --- Ensamblaje ---
num_gdl_total = 6
K = np.zeros((num_gdl_total, num_gdl_total))

# Calcular la matriz de cada barra en ejes globales
k_elem_1 = calcular_k_elem(A, E, L1, theta1_deg)
k_elem_2 = calcular_k_elem(A, E, L2, theta2_deg)

# Ensamblar la barra 1
for i_local, i_global in enumerate(gdl_1):
    for j_local, j_global in enumerate(gdl_1):
        K[i_global, j_global] += k_elem_1[i_local, j_local]

# Ensamblar la barra 2
for i_local, i_global in enumerate(gdl_2):
    for j_local, j_global in enumerate(gdl_2):
        K[i_global, j_global] += k_elem_2[i_local, j_local]

# Forma compacta equivalente (np.ix_ selecciona el bloque de filas y columnas):
# K[np.ix_(gdl_1, gdl_1)] += k_elem_1
# K[np.ix_(gdl_2, gdl_2)] += k_elem_2

# --- Definir Vector de Fuerzas Global ---
f = np.zeros(num_gdl_total)
f[2] = Fx # Fuerza en GDL 3 (U_2x), índice 2
f[3] = Fy # Fuerza en GDL 4 (U_2y), índice 3

# --- Aplicar Condiciones de Borde y Reducir ---
# Índices libres: 2, 3 (GDL 3, 4: U_2x, U_2y)
# Índices restringidos: 0, 1, 4, 5 (GDL 1, 2, 5, 6)
gdl_libres = [2, 3]
gdl_restringidos = [0, 1, 4, 5]

# Extraer K_LL
K_LL = K[np.ix_(gdl_libres, gdl_libres)]

# Extraer f_L
f_L = f[gdl_libres]

# --- Resolver para Desplazamientos Incógnitos ---
u_L = np.linalg.solve(K_LL, f_L)

print("--- Resultados del Análisis ---")
print("Matriz de Rigidez Global K (Completa 6x6):")
# print(K) # Descomentar para verla completa
print("\nMatriz Reducida K_LL (2x2):")
print(K_LL)
print("\nVector de Fuerzas en GDL libres f_L (2x1):")
print(f_L)
print("\nDesplazamientos Incógnitos u_L (U_2x, U_2y):")
print(u_L) # Unidades: metros
Con tu Módulo rigidez.py 🧰#
Agrega a tu rigidez.py las funciones de esta sección:
ensamblarhace la superposición de un elemento connp.ix_(la forma compacta de los dos ciclosfor).ensamblar_armaduraarma la matriz \(\mathbf{K}\) completa a partir de las listas de nudos y barras.resolveraplica las condiciones de borde y resuelve el sistema reducido. Acepta desplazamientos impuestos \(\mathbf{u}_R\) (asentamientos) y, si \(\mathbf{K}_{LL}\) es singular, avisa con un error en lugar de entregar resultados absurdos.
# ============================ Sección II ============================

def gdl_barra(i, j):
    """Índices de GDL (base 0) de una barra que une los nudos i y j (2 GDL por nudo)."""
    return [2*i, 2*i + 1, 2*j, 2*j + 1]


def ensamblar(K, k_elem, gdl):
    """Suma la matriz de un elemento en la matriz K de la estructura (modifica K)."""
    K[np.ix_(gdl, gdl)] += k_elem


def ensamblar_armadura(nudos, barras, A, E):
    """Matriz K de una armadura 2D.

    nudos: lista de coordenadas (x, y). barras: lista de pares (i, j) de nudos.
    A y E pueden ser un solo valor o una lista con un valor por barra.
    """
    A = np.broadcast_to(A, len(barras))
    E = np.broadcast_to(E, len(barras))
    K = np.zeros((2*len(nudos), 2*len(nudos)))
    for (i, j), A_e, E_e in zip(barras, A, E):
        ensamblar(K, k_barra(A_e, E_e, nudos[i], nudos[j]), gdl_barra(i, j))
    return K


def resolver(K, f, gdl_restringidos, u_R=None):
    """Resuelve K u = f imponiendo los desplazamientos de los GDL restringidos.

    u_R: desplazamientos impuestos en gdl_restringidos (por defecto, ceros).
    Retorna el vector u completo. Si K_LL es (casi) singular, la estructura es
    un mecanismo y se lanza un error en lugar de entregar resultados absurdos.
    """
    gdl_libres = [g for g in range(len(f)) if g not in gdl_restringidos]
    u = np.zeros(len(f))
    if u_R is not None:
        u[gdl_restringidos] = u_R
    K_LL = K[np.ix_(gdl_libres, gdl_libres)]
    K_LR = K[np.ix_(gdl_libres, gdl_restringidos)]
    if np.linalg.cond(K_LL) > 1e12:
        raise np.linalg.LinAlgError("K_LL es singular: revisa los apoyos (¿la estructura es un mecanismo?)")
    u[gdl_libres] = np.linalg.solve(K_LL, f[gdl_libres] - K_LR @ u[gdl_restringidos])
    return u
Con el módulo, el ejercicio demostrativo completo se reduce a unas pocas líneas:
import numpy as np
from rigidez import ensamblar_armadura, resolver

nudos = [(0, 0), (4, 3), (8, 0)]   # Nudos 1, 2 y 3 (m)
barras = [(0, 1), (2, 1)]          # Barra 1: nudos 1-2; Barra 2: nudos 3-2

K = ensamblar_armadura(nudos, barras, A=0.001, E=210e9)
f = np.zeros(6)
f[[2, 3]] = [5000, -10000]         # Fx y Fy en el Nudo 2 (GDL 3 y 4)

u = resolver(K, f, gdl_restringidos=[0, 1, 4, 5])
print("Desplazamientos del Nudo 2 (m):", u[[2, 3]])
5. Ejercicios Propuestos 📝#
- Concepto: Explica por qué la matriz \(\mathbf{K}\) de una estructura grande es rala (sparse, con muchos ceros). ¿Qué términos de \(\mathbf{K}\) son distintos de cero?
- Mapeo: Para una armadura triangular con nudos 1 \((0,0)\), 2 \((L,0)\) y 3 \((L/2, H)\), numera los GDL globales (1 a 6) y escribe, para cada una de las 3 barras, el vector de índices que usarías en el código (base 0).
- Cargas y apoyos: Para la armadura del ejercicio 2, con una fuerza vertical \(-P\) en el nudo 3 y una fuerza horizontal \(Q\) en el nudo 2, escribe el vector \(\mathbf{f}\) (6x1). Si el nudo 1 es un apoyo fijo y el nudo 2 tiene un rodillo que restringe \(U_{2y}\), ¿cuáles son los GDL libres y restringidos?
- Ensamblaje manual: Dados \(\bar{\mathbf{k}}^{(1)}\) (\(4 \times 4\), GDL 1 a 4) y \(\bar{\mathbf{k}}^{(2)}\) (\(4 \times 4\), GDL 3 a 6), escribe cómo calcularías el término \(K_{33}\) de la matriz \(\mathbf{K}\) (6x6). ¿Con qué índices accederías a ese término en el código?
- Reducción manual: Dada una matriz \(\mathbf{K}\) (4x4) y \(\mathbf{f}\) (4x1), si los GDL 1 y 3 están restringidos a cero (índices 0 y 2 en el código), escribe la \(\mathbf{K}_{LL}\) (2x2) y el \(\mathbf{f}_L\) (2x1) resultantes.
- Programación: Explica por qué
K[np.ix_(gdl, gdl)] += k_elem(funciónensamblarde tu módulo) equivale a los dos ciclosfordel ejercicio demostrativo. Luego usaensamblar_armadurapara armar la \(\mathbf{K}\) de la armadura del ejercicio 2 (con \(L = 4\) m y \(H = 3\) m) y verifica que es simétrica. - Programación: Modifica el ejercicio demostrativo para que la Barra 2 tenga el doble de área (\(2A\)). ¿Cuál de los dos desplazamientos del Nudo 2 cambia más? ¿Por qué?
- Programación (estructura inestable): Cambia el Nudo 3 del ejercicio demostrativo por un rodillo que solo restringe \(U_{3y}\).
- Escribe los nuevos
gdl_libresygdl_restringidosy resuelve connp.linalg.solve. ¿Son razonables los desplazamientos obtenidos? - Calcula
np.linalg.cond(K_LL)y resuelve también conscipy.linalg.solve(K_LL, f_L, assume_a="pos"). ¿Qué ocurre en cada caso? - Resuélvelo también con la función
resolverde tu módulo. ¿Qué ocurre? - ¿Qué significa físicamente que \(\mathbf{K}_{LL}\) sea singular? Cuenta barras, reacciones y GDL para justificarlo.
- Escribe los nuevos
- Aplicación (asentamiento): Si el apoyo del Nudo 3 del ejercicio demostrativo sufre un asentamiento de \(-0.005\) m en la dirección Y, \(\mathbf{u}_R\) deja de ser cero. Usa \(\mathbf{K}_{LL} \mathbf{u}_L = \mathbf{f}_L - \mathbf{K}_{LR} \mathbf{u}_R\) para calcular los nuevos desplazamientos del Nudo 2. Verifica tu resultado con
resolver(K, f, gdl_restringidos, u_R=...). - Interpretación: Si el resultado
u_Ldel ejercicio demostrativo fuera[0.001, -0.002](en metros), ¿qué significaría físicamente para el Nudo 2? ¿Te parecen valores razonables para una armadura de acero de 8 m de luz con barras de 5 m?